
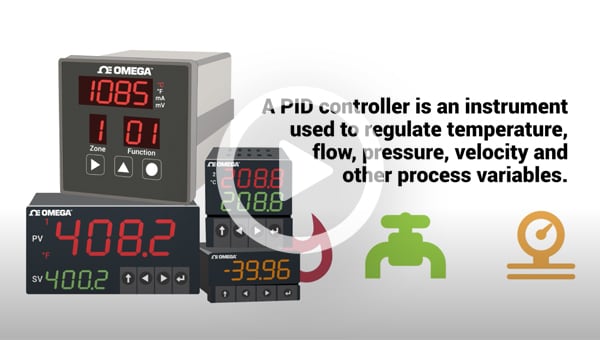
比例積分微分(PID)コントローラは、温度、圧力、流量、およびその他のプロセス変数の制御手段として使用できます。その名称が示すとおり、 PIDコントローラは、比例制御に加えて積分および微分による補正を組み合わせたものである。 これにより、ユニットはシステム内の変動に対して自動的に補償を行うことができます。
PID制御器の基礎
PIDコントローラの目的は、フィードバックを強制的に設定値に一致させることです。たとえば、サーモスタットが設定温度に基づいて暖房・冷房ユニットのオン・オフを強制するような動作が該当します。PIDコントローラは、質量が比較的小さく、プロセスに投入されるエネルギーの変化に迅速に応答するシステムに最も適している。負荷が頻繁に変動し、設定値、利用可能なエネルギー量、または制御対象の質量が頻繁に変化することに伴い、コントローラが自動的に補償を行うことが求められるシステムにおいて推奨されます。
PID制御器の動作原理
PID制御器の動作原理は、比例項(P)、積分項(I)、微分項(D)を個別に調整、すなわち「チューニング」する必要があるという点にある。これらの値の差に基づいて補正係数が算定され、入力に適用されます。たとえば、オーブンが所要温度よりも低温である場合、加熱量を増加させます。以下の3つのステップがあります。
- 比例調整とは、偏差に比例して目標値を補正することである。したがって、偏差がゼロに近づくにつれて適用される補正量もゼロに近づくため、目標値は決して達成されない。
- 積分調整は、この問題を解消するため、「P」動作による誤差の結果を実質的に累積し、補正係数を増加させることで対処を試みます。たとえば、オーブンが設定温度を下回ったままの場合、「I」は作用して、供給される熱量を増加させます。しかし、「I」は目標値に到達した時点で加熱を停止するのではなく、累積誤差をゼロに収束させようとするため、オーバーシュートが生じます。
- 微分調整は、目標値に近づくにつれて適用される補正係数を抑制することにより、このオーバーシュートを最小化することを目的とする。
PID温度コントローラの動作原理
比例積分微分(PID)制御器 温度制御の手段として使用することができる、圧力、流量、およびその他のプロセス変数。その名称が示すとおり、PID制御器は比例制御に加えて積分および微分による調整を組み合わせることで、装置がシステムの変化に対して自動的に補償を行うことを可能にする。

浸漬ヒーターとは何か?浸漬加熱素子の種類 浸漬ヒーターとは何か。
産業用電気ヒーターとは何か。 産業用ヒーターとは何か。