
A ステッピングモーター これは、デジタルパルスを機械軸の回転に変換するブラシレス同期電動機です。ステッピングモーターの1回転は、離散的なステップ数(多くの場合200ステップ)に分割され、各ステップごとに個別のパルスをモーターに送る必要がある。ステッピングモーターは一度に1ステップのみ実行でき、各ステップの角度は同一である。各パルスによりモーターが正確な角度(通常1.8°)だけ回転するため、フィードバック機構を用いずにモーターの位置を制御することが可能です。デジタルパルスの周波数が高まるにつれて、ステップ動作は連続回転に移行し、回転速度はパルスの周波数に正比例します。ステッピングモーターは、低コスト、高い信頼性、低速時の高トルク、およびほぼどのような環境下でも動作するシンプルかつ堅牢な構造という特長から、産業用および商用の両用途において日々使用されています。
ステッピングモーターの利点
非線形入力信号を線形出力信号に変換すること。これは、熱電対信号において一般的な現象です。
モータの回転角度は、入力パルスに比例する。
モーターは、巻線に通電されている場合、静止状態でも全トルクを発揮します。
優れたステッピングモーターは、1ステップあたり3~5%の精度を有し、この誤差はステップ間において累積しないため、位置決めが正確であり、動作の再現性が高い。
始動・停止・正逆転に対する応答性が極めて良好である。
モーターにコンタクトブラシがないため、信頼性が極めて高い。したがって、ステッピングモーターの寿命は、ベアリングの寿命のみに依存します。
ステッピングモーターはデジタル入力パルスに応答し、開ループ制御を実現するため、モーターの制御がより簡素化され、コストも低減されます。
軸に直接結合された負荷を用いることで、極めて低速な同期回転を実現することが可能です。
回転速度は入力パルスの周波数に比例するため、広範な回転速度を実現できます。
ステッピングモーターの種類
ステッピングモーターには、可変リラクタンス型、永久磁石型、ハイブリッド型の3つの基本タイプがあります。本稿ではハイブリッドモーターに焦点を当てる。ハイブリッド型ステッピングモーターは、可変リラクタンス型モーターと永久磁石型モーターの優れた特性を兼ね備えているためである。これらは、多歯のステータ極と永久磁石ロータで構成されています。標準的なハイブリッドモーターは、ロータ歯数が200であり、1.8°のステップ角で回転します。ハイブリッドステッピングモーターは、静的トルクおよび動的トルクが高く、非常に高いステップレートで動作するため、コンピュータのディスクドライブ、プリンター/プロッター、CDプレーヤーなど、多岐にわたる商用用途に用いられています。ステッピングモーターの産業用および科学分野における用途には、ロボット、工作機械、ピックアンドプレース機、自動ワイヤ切断機およびワイヤボンディング機、さらには高精度流体制御機器などが含まれる。
ステップモード
ステッピングモーターの「ステップモード」には、Full、Half、およびMicrostep があります。いずれのステッピングモーターにおいても、出力されるステップモードの種類は、ドライバの設計に依存します。OMEGAは、スイッチによりフルステップおよびハーフステップモードを選択可能なステッピングモータドライバ、ならびにスイッチまたはソフトウェアにより分解能を選択可能なマイクロステップドライバを提供しています。
全ステップ
標準的なハイブリッドステッピングモーターは、ローター歯数が200であり、モーターシャフト1回転あたり200フルステップとなります。200ステップを360°の回転で割ると、フルステップ角は1.8°となる。通常、全ステップモードは、両方の巻線に通電しつつ、電流を交互に反転させることで実現される。本質的に、ドライバからのデジタルパルス1つがステップ1つに相当します。
ハーフステップ
ハーフステップとは、ステッピングモーターが1回転あたり400ステップで回転することを意味します。このモードでは、まず1つの巻線に通電し、次に2つの巻線に交互に通電することで、ローターが全ステップ角の半分、すなわち0.9°ずつ回転する。ハーフステップモードは、トルクが約30%低下するものの、フルステップモードよりも滑らかな動作を実現します。
マイクロステップ
マイクロステッピングは、ステッピングモーターの比較的新しい技術であり、モーター巻線の電流を制御することで、極間の位置数をさらに細分化する程度まで制御するものです。OMEGAのマイクロステップ駆動は、フルステップ(1.8°)を256個のマイクロステップに分割することが可能であり、これにより1回転あたり51,200ステップ(0.007°/ステップ)を実現します。マイクロステッピングは、広範な速度範囲にわたって高精度な位置決めとより滑らかな動作が求められる用途で一般的に採用されます。ハーフステップモードと同様に、マイクロステップはフルステップモードと比較してトルクが約30%低下します。
直線運動制御
ステッピングモーターの回転運動は、リードスクリュー/ウォームギア駆動システムを用いて直線運動に変換することが可能です。送りねじのリード(ピッチ)とは、ねじが1回転する間に進む直線距離を指す。リードが1回転あたり1インチであり、1回転あたり200フルステップの場合、リードスクリューシステムの分解能は1ステップあたり0.005インチとなります。ステッピングモーター/駆動システムをマイクロステップモードで使用することで、さらに高分解能を実現できます。
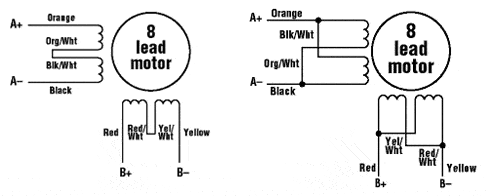
直列接続と並列接続 ステッピングモーターの接続方法には、直列接続と並列接続の2種類があります。直列接続はインダクタンスを高くするため、低速域でより大きなトルクが得られます。並列接続ではインダクタンスが低下するため、高速回転域でトルクが向上します。
ドライバ技術の概要
ステッピングモータードライバは、インデクサまたは制御システムからステップ信号および方向信号を受信し、それらを電気信号に変換してステッピングモーターを駆動する。モーターシャフトのステップごとに1パルスが必要です。全ステップモードでは、標準的な200ステップモーターの場合、1回転を完了するために200個のステップパルスが必要です。回転速度は、パルス周波数に正比例する。一部のドライバにはオンボード発振器が搭載されており、これにより外部のアナログ信号またはジョイスティックを用いてモータ回転数を設定することが可能です。
ステッピングモーターの回転速度およびトルク特性は、ドライバからモーター巻線への電流の流れに基づいて決まります。電流の流れを妨げたり、電流が巻線を励磁するのに要する時間を制限したりする要因を、インダクタンスと称する。インダクタンスの影響を考慮し、ほとんどの種類のドライバ回路は、モータの定格電圧よりも高い電圧を供給するように設計されています。ドライバの出力電圧が高いほど、回転速度に対するトルクのレベルが高くなります。一般に、ドライバの出力電圧(バス電圧)は、モータの定格電圧の5~20倍に定格されるべきである。モーターの損傷を防止するため、ステッピングモーター用ドライバは、ステッピングモーターの定格電流値に電流を制限する必要があります。
インデクサの概要
インデクサ(またはコントローラ)は、ステップおよび方向の出力をドライバへ供給する。ほとんどの用途では、インデクサが加速度、減速度、ステップ数/秒、距離などの他の制御機能も管理することが求められます。インデクサは、その他多くの外部信号とのインターフェースおよびそれらの制御も行うことができます。
インデクサとの通信は、次を介して行われます。 RS-232 シリアルポート および場合によっては RS485ポート。いずれの場合も、インデクサはホストコンピュータから高レベルコマンドを受信し、ドライバに対して必要なステップパルスおよび方向パルスを生成できます。
インデクサには、Go、Jog、Home、リミットスイッチなどの外部ソースからの入力を監視するための補助I/Oが備わっています。また、I/O出力ピンを介して、他の機械機能を開始することも可能です。
スタンドアロン動作
スタンドアロンモードでは、インデクサはホストコンピュータから独立して動作可能です。モーションプログラムは、不揮発性メモリにダウンロードされた後、キーパッドやタッチスクリーンなどの各種オペレータインターフェースから、または補助I/O入力経由のスイッチから起動できます。スタンドアロン型のステッピングモーター制御システムは、多くの場合、ドライバおよび電源と、ストール検出および正確なモーター位置補償を要する「閉ループ」用途向けのオプションのエンコーダフィードバックを組み合わせてパッケージ化されている。
多軸制御
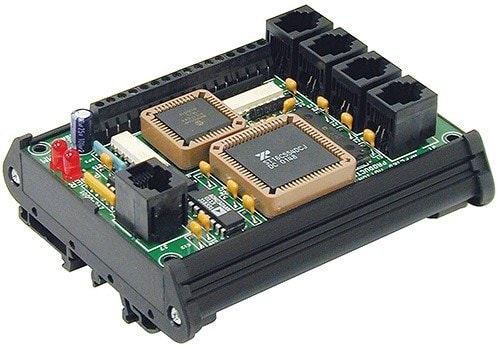
そのような場合、多軸制御システムが用意されています。たとえば、HUB 444 ネットワークハブには、最大4台のステッパドライブを接続でき、各ドライブはそれぞれ別個のステッパモータに接続されます。このネットワーキングハブは、円弧補間や直線補間など、高度な同期性が求められる用途において、動作の座標化を実現します。
ステッピングモーターおよびドライバの選定
ステッピングモーターの選定は、用途におけるトルク要件および速度要件に基づきます。各ドライバの仕様に記載されているモータのトルク-回転数特性曲線を用いて、用途に適したモータを選定してください。OMEGAシリーズの各ステッピングドライブには、そのドライブに推奨されるモータのトルク-回転速度曲線が示されています。トルクおよび速度の要件を複数のステッピングモーターが満たすことができる場合、モーションシステムのニーズ(ステップ/方向、スタンドアロンでプログラマブル、アナログ入力、マイクロステッピング)に基づいてドライブを選択し、次にそのドライブに推奨されるモーターのいずれかを選択してください。推奨モーター一覧は、ステッピングモーターとドライバの組み合わせにおける最適な性能を確保するため、メーカーによる広範な試験に基づいています。
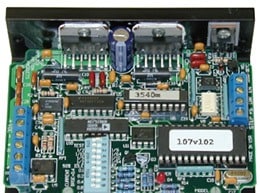
用途に最適なステッピングモーターを選択する
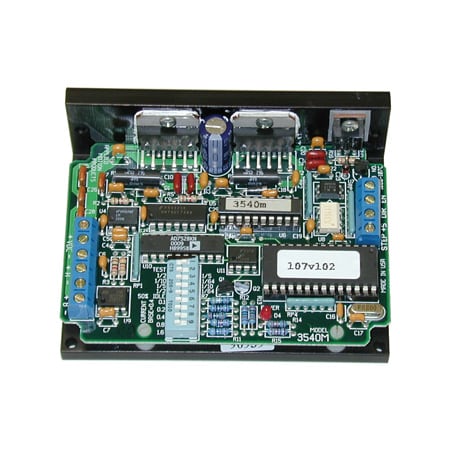
ステップおよび方向
これらのステッピングモータードライブは、PLCやPCなどのコントローラからのステップパルスおよび方向/イネーブル信号を受け入れます。各ステップパルスにより、モーターは正確な角度で回転し、パルスの周波数が回転速度を決定します。方向信号は回転方向(CWまたはCCW)を決定し、イネーブル信号はモーターのオン・オフを制御します。
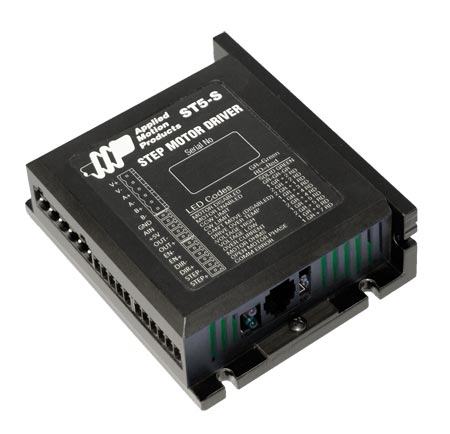
発振器
デジタル発振器を内蔵したステッピングモータドライバは、速度制御のためにアナログ入力またはジョイスティックを受け付けます。これらのシステムは、位置制御ではなく連続運動を要する用途に一般的に使用されます。具体例としては、ミキサー、ブレンダー、ディスペンサーなどが挙げられます。
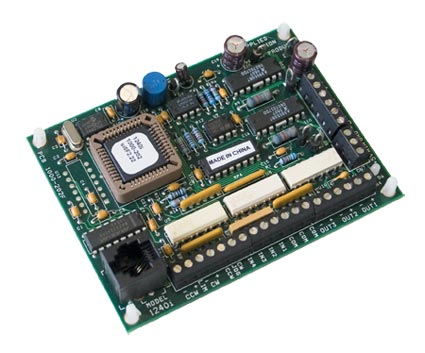
スタンドアロン型プログラマブル
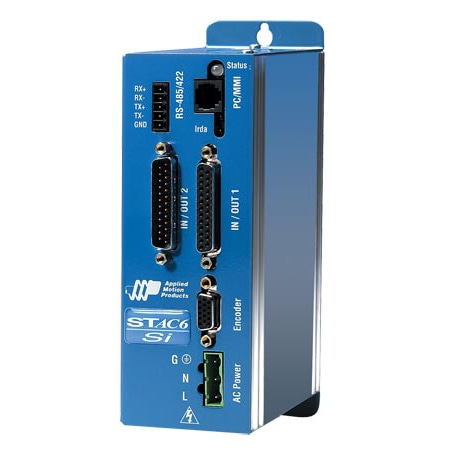
これらのステッピングドライブはすべて、スタンドアロン動作用にプログラミング可能です。モーションコントロールプログラムは、シンプルなドラッグアンドドロップ式ハイレベルソフトウェアインターフェース(無償付属)を用いて作成され、その後ダウンロードされて電源投入時に実行されます。モーションコントロールプログラムは通常、スイッチの閉路やボタンの押下などの入力があった後に、プログラムされた動作を実行します。

鉱物絶縁ケーブル(MIケーブル)|用途および使用上の利点 鉱物絶縁ケーブルの利点は何ですか。